


Todos los productos
-
Sensores de cortina de luz de seguridad
-
sensores de movimiento
-
Sensores de fotocélulas infrarrojas
-
Detector del lazo
-
Sensor de seguridad de la puerta de barrera
-
Lector de la frecuencia ultraelevada
-
Lector de tarjetas RFID
-
Sistema de estacionamiento
-
sistema de gestión del visitante
-
Sistema de control de acceso
-
Transmisor y receptor de control remoto
-
Abridor de puertas inalámbrico
-
Sistema del semáforo
-
Botón de interruptor
-
 El BurookHola Norman... acabo de recordar que no te lo dije... todo salió bien hicimos que funcionaran tanto el cableado como el control remoto...les encantó el artículo (asumiendo que se mantendrá por los próximos 10 años más o menos)
-
 ¿ Qué haces?Jutai es una de las compañías más confiadas que he encontrado en China.
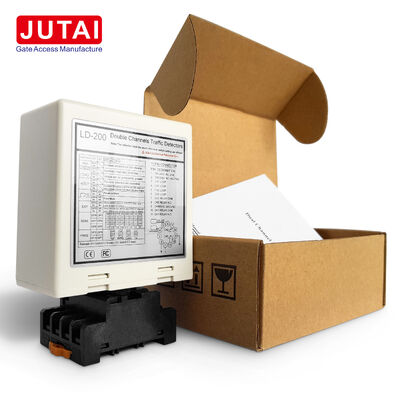
Detector de bucle inductivo de doble canal LD-200 para detección de dirección y presencia de vehículos en puertas de barreras de estacionamiento

| Lugar de origen | Porcelana |
|---|---|
| Nombre de la marca | JUTAI |
| Certificación | CE |
| Número de modelo | LD-200 |
| Documento | LD-200.202.pdf |
| Cantidad de orden mínima | 1 |
| Precio | negotiable |
| Detalles de empaquetado | Dibujos animados |
| Tiempo de entrega | 5 - 8 días hábiles |
| Condiciones de pago | T/T, L/C, D/A, D/P, Western Union, Paypal, Alipay |
| Capacidad de la fuente | 1000 piezas por mes |
Datos del producto
| Modelo | LD-200 / LD-202 | Entradas de bucle | Bucle CH1 + Bucle CH2 |
|---|---|---|---|
| Rango de frecuencia | 20-100KHZ | Niveles de frecuencia | Alto / Medio-Alto / Medio-Bajo / Bajo |
| Rango de sensibilidad | 0,015% a 0,8% | canales de detección | 2 canales |
| Potencia LD-200 | 100-240 VCA | LD-202 Energía | 12-24VAC/DC |
| Modos de trabajo | 6 modos seleccionables | Niveles de sensibilidad | 8 niveles por canal |
| Tiempo de reinicio automático | 10 minutos en modo normal | Espaciado de bucles | 1 m de espacio entre bucles |
| Resaltar | detector de circuito de doble canal,detector de bucle inductivo para estacionamiento,detector de bucle de detección de presencia del vehículo |
||
Descripción de producto
Detector de bucle inductivo de doble canal LD-200 para barreras de estacionamiento, detección de dirección y presencia de vehículos

Detector de bucle de vehículos de doble canal LD-200 / LD-202
El JUTAI LD-200 / LD-202 es undetector de bucle inductivo de vehículos de doble canaldiseñado para barreras de estacionamiento, control de entrada y salida de vehículos, sistemas de control de acceso y aplicaciones de gestión de tráfico.
A diferencia de un detector de un solo canal, el diseño de doble canal puede conectardos bucles inductivos independientes, CH1 y CH2, lo que permite que un detector supervise dos zonas de detección de vehículos. La configuración de dos bucles también admitedetección de dirección del vehículo, lo que hace que el detector sea particularmente adecuado para entradas de estacionamiento, salidas y carriles de vehículos bidireccionales.
El detector proporciona salidas de relé configurables de presencia y pulso, ocho niveles de sensibilidad para cada canal, cuatro niveles de frecuencia de operación seleccionables y seis modos de operación para diferentes requisitos de control de estacionamiento y tráfico.
Características Clave
Detección de vehículos de doble canal
LD-200 / LD-202 admite dos entradas de bucle independientes:
- Bucle CH1
- Bucle CH2
Ambos canales pueden detectar vehículos de forma independiente, lo que permite que un detector realice las funciones que normalmente requieren dos circuitos de detección de un solo canal separados.
Esto lo hace adecuado para:
- Carriles de entrada y salida de estacionamiento
- Control de barreras
- Detección de presencia de vehículos
- Reconocimiento de dirección
- Control de tráfico
- Lógica de paso de vehículos
Detección de dirección del vehículo
Una de las ventajas clave del diseño de doble bucle esdetección de dirección.
Se pueden instalar dos bucles secuencialmente en la ruta de viaje del vehículo. Por ejemplo:
CH1 → CH2puede interpretarse como una dirección de viaje, mientras queCH2 → CH1puede interpretarse como la dirección opuesta.
Esto permite que el controlador distinga los movimientos de entrada y salida del vehículo y genere la salida de relé CH1 o CH2 correspondiente según el modo de operación seleccionado.
Seis modos de trabajo seleccionables
El detector proporciona seis modos de operación para diferentes requisitos de control:
Modo 1 – Detección de pulso de dirección
Detecta la secuencia entre CH1 y CH2 y produce un pulso de relé después de que el vehículo abandona el bucle correspondiente.
Modo 2 – Detección de presencia de dirección
Utiliza la secuencia de dos bucles para determinar la dirección y genera una salida de presencia según la dirección de viaje seleccionada.
Modo 3 – Lógica de presencia de dirección alternativa
Proporciona otra lógica de control de dirección de doble bucle para aplicaciones que requieren diferentes tiempos de salida de entrada y salida de vehículos.
Modo 4 – Detección independiente de doble canal
CH1 y CH2 funcionan como canales de detección de presencia de vehículos separados. Este modo es útil cuando se necesitan monitorear dos bucles independientes sin detección de dirección.
Modo 5 – Detección de pulso de entrada
Cuando un vehículo entra en CH1 o CH2, el relé correspondiente genera una salida de pulso.
Modo 6 – Detección de pulso de salida
El relé correspondiente genera un pulso después de que el vehículo abandona CH1 o CH2.
Esta estructura de modo flexible permite que el mismo detector se utilice tanto para la detección simple de doble bucle como para aplicaciones de dirección de vehículos más avanzadas.
Ajuste de sensibilidad independiente de 8 niveles
Cada canal proporciona8 niveles de sensibilidad seleccionables:
| Sensibilidad | Nivel |
|---|---|
| Más alto | 0.015% |
| 0.02% | |
| 0.04% | |
| 0.08% | |
| 0.12% | |
| 0.2% | |
| 0.5% | |
| Más bajo | 0.8% |
Esto permite al instalador ajustar CH1 y CH2 según:
- Tamaño del bucle
- Tipo de vehículo
- Condiciones de instalación
- Sensibilidad de detección requerida
El manual también proporciona una función especial de aumento de sensibilidad para aplicaciones como remolques, donde la detección de presencia estable es importante.
Frecuencia ajustable de 20-100 kHz
La frecuencia de operación se puede ajustar de aproximadamente20 kHz a 100 kHzutilizando cuatro niveles de frecuencia seleccionables:
- Alto
- Medio-Alto
- Medio-Bajo
- Bajo
El ajuste de frecuencia es útil cuando se instalan varios bucles cerca uno del otro, ya que diferentes configuraciones de frecuencia pueden ayudar a reducir la interferencia entre bucles de detección adyacentes.
Reinicio automático y presencia permanente
El detector admite dos comportamientos de presencia de vehículos:
Modo de presencia permanente
Un vehículo detectado puede permanecer continuamente presente sin reinicio automático hasta que el vehículo abandone el bucle o el detector se reinicie manualmente.
Modo de reinicio automático
En modo normal, el detector se reinicia automáticamente después de aproximadamente10 minutosde presencia continua del vehículo. Esto puede ayudar a recuperarse de condiciones de detección anormales o no intencionadas de larga duración.
Especificaciones técnicas
| Parámetro | Especificación |
|---|---|
| Tipo de producto | Detector de bucle de vehículos de doble canal |
| Modelo | LD-200 / LD-202 |
| Canales de detección | 2 |
| Entradas de bucle | CH1 + CH2 |
| Fuente de alimentación LD-200 | 100-240VAC |
| Fuente de alimentación LD-202 | 12-24VAC/DC |
| Niveles de sensibilidad | 8 niveles por canal |
| Rango de sensibilidad | 0.015%-0.8% |
| Rango de frecuencia | 20-100kHz |
| Configuraciones de frecuencia | Alto / Medio-Alto / Medio-Bajo / Bajo |
| Modos de trabajo | 6 modos |
| Detección de dirección | Soportado |
| Detección independiente de CH1 / CH2 | Soportado |
| Detección de presencia | Soportado |
| Salida de pulso | Soportado |
| Reinicio automático | Soportado |
| Tiempo de reinicio automático | Aprox. 10 minutos |
| Presencia permanente | Soportado |
| Aumento de sensibilidad para remolques | Soportado |
| Salida CH1 | Relé COM / NO |
| Salida CH2 | Relé COM / NO |
| Indicación de falla de bucle | Indicación LED |
| Configuración | Interruptor DIP |
| Aplicación principal | Estacionamiento / Barrera / Acceso de vehículos / Control de tráfico |
Aplicaciones típicas
Barreras de estacionamiento
Detecta vehículos que se acercan, pasan o salen de una barrera de estacionamiento y proporciona señales al controlador de la barrera.
Detección de dirección de entrada y salida de estacionamiento
Dos bucles instalados secuencialmente pueden distinguir la dirección de viaje del vehículo según la secuencia de detección CH1/CH2.
Dos zonas de detección de vehículos independientes
Cuando no se requiere detección de dirección, CH1 y CH2 pueden funcionar como dos canales de presencia separados.
Control de acceso de vehículos
Puede proporcionar señales de presencia o pulso de vehículos a equipos compatibles de control de acceso y control de puertas.
Conteo de estacionamiento y lógica de tráfico
La secuencia CH1 → CH2 o CH2 → CH1 puede ser utilizada por el sistema de control conectado para la lógica de flujo y dirección de vehículos.
Instalación de bucle
El manual recomienda configurar las vueltas del bucle según el perímetro total del bucle:
| Perímetro del bucle | Vueltas recomendadas |
|---|---|
| 3-4m | 6 vueltas |
| 4-6m | 5 vueltas |
| 6-10m | 4 vueltas |
| 10-20m | 3 vueltas |
| Más de 20m | 2 vueltas |
Para una instalación típica de detección de dirección de doble bucle, el manual ilustra CH1 y CH2 como dos bucles separados colocados a lo largo de la ruta de viaje del vehículo, con aproximadamente1m de espaciado entre los dos bucles de detección.
¿Por qué elegir un detector de bucle de doble canal?
En comparación con un detector de vehículos de un solo canal, el LD-200 / LD-202 ofrece varias ventajas importantes:
- Un detector admite dos bucles inductivos
- Admite la detección de dirección del vehículo
- CH1 y CH2 también pueden funcionar de forma independiente
- 8 niveles de sensibilidad para cada canal
- 6 modos de operación configurables
- Opciones de salida de presencia y pulso
- Ajuste de frecuencia de 20-100 kHz
- Modos de reinicio automático y presencia permanente
- Adecuado para control de vehículos de entrada y salida
Para los integradores de sistemas de estacionamiento, esto hace que el detector de doble canal sea particularmente útil dondese requieren dos bucles, reconocimiento de dirección del vehículo o una lógica de control de barrera más flexible.
Indicadores y interruptores
- LED de encendido (ROJO):Se ilumina para indicar "Encendido"
- LED de detección CH1:
- Encendido fijo: Detección de vehículo
- Parpadeo lento: Cortocircuito del bucle o giros insuficientes
- Parpadeo rápido: Circuito abierto del bucle o giros excesivos
- LED de detección CH2:
- Encendido fijo: Detección de vehículo
- Parpadeo lento: Cortocircuito del bucle o giros insuficientes
- Parpadeo rápido: Circuito abierto del bucle o giros excesivos
Selección de sensibilidad
El ajuste de sensibilidad y frecuencia se facilita a través de configuraciones de interruptores DIP de 7 y 10 vías:
- 8 configuraciones de sensibilidad diferentes disponibles a través de la configuración del interruptor DIP
- Los interruptores DIP 6, 7 y 8 rigen la sensibilidad CH1 (0.8 a 0.015)
- Los interruptores DIP 3, 4 y 5 controlan la sensibilidad CH2 (0.8 a 0.015)
Configuración del interruptor
Interruptor 1 (S1) - Selección de función del bucle del canal 1:
- DIP 1 y DIP 2: Aumento especial de sensibilidad para remolque (ambos canales)
- D3, D4, D5 y Interruptor 2 D1, D2: Funciones especiales (Modo 1, 2, 3 Detección de dirección. Modo 4, 5, 6 Modo normal)
- D6 y D7 y D8 y Interruptor 2 D3 y D4 y D5: Selección de sensibilidad CH1 y CH2 (Ocho niveles)
- D9 y D10 y Interruptor 2 D6, D7: Selección de frecuencia (20 K a 100 KHz)
Nota del botón de reinicio:El LD-200 debe reiniciarse cada vez que se realiza un cambio de configuración en los interruptores DIP.
Directrices de instalación
- El tamaño del corte de la bobina debe ser rectangular: longitud de 1.0 a 2.0 metros, ancho de 0.8 a 1.2 metros
- Evite los ángulos rectos en las esquinas tanto como sea posible
- Utilice cables ferromagnéticos para la bobina de inducción, longitud total hasta 500 metros
- Mantenga el enchufe y el conector del producto en posición vertical durante la instalación
Integración del sistema
La serie de detectores de bucle de vehículos de doble canal JUTAI LD200/202, equipada con función de reconocimiento de dirección, es ideal para escenarios de entrada y salida de un solo canal cuando se integra con:
- Controlador de una puerta JUTAI (Modelo: AC-11)
- Barrera de puerta JUTAI (Modelo: BR-110)
- Lector RFID de largo alcance JUTAI (Modelo: PUHF-9)
- Bobinas de bucle de resistencia a altas temperaturas (Modelo: JTHT-11)
Principio de funcionamiento
Proceso de entrada
- El coche entra en la comunidad/aparcamiento, presionando dos bobinas de bucle simultáneamente
- LD-200/202 activa el lector UHF en la entrada
- El lector UHF lee el ID de la tarjeta y lo envía al controlador a través de la salida Wiegand
- El controlador verifica la validez del ID y emite una señal de relé para abrir la barrera
- El coche entra, el brazo de la barrera baja automáticamente
- LD-100/102 proporciona funcionalidad de seguridad y anti-aplastamiento
Proceso de salida
- El coche sale de la comunidad/aparcamiento, pasando por el lector UHF interior
- LD-200/LD-202 activa el lector UHF para leer la tarjeta y enviar el ID al controlador
- El controlador verifica la validez del ID y emite una señal de relé para abrir la barrera
- El coche sale, el brazo de la barrera baja automáticamente
- LD-100/102 proporciona funcionalidad de seguridad y anti-aplastamiento
Reconocimiento de dirección
La función de reconocimiento de dirección garantiza que el detector de bucle de doble canal no active la señal nuevamente cuando el coche pasa por otro lector UHF, registrando solo los registros de entrada o salida en el sistema.
Modo de operación independiente
El detector de bucle de doble canal JUTAI LD-200/202 también puede funcionar como dos detectores de bucle de un solo canal independientes, adecuados para estacionamientos estándar de entrada y salida.
Esta configuración proporciona beneficios de ahorro de costos al reducir los costos de hardware asociados con el uso de detectores separados para cada función.
Productos recomendados